ربات ماژولار SMORES-EP از کشو بالا رفته و از شکاف ها عبور میکند
رباتها میتوانند از دادههای اطراف خود برای جستوجو و رسیدن به اهداف خود استفاده کنند.
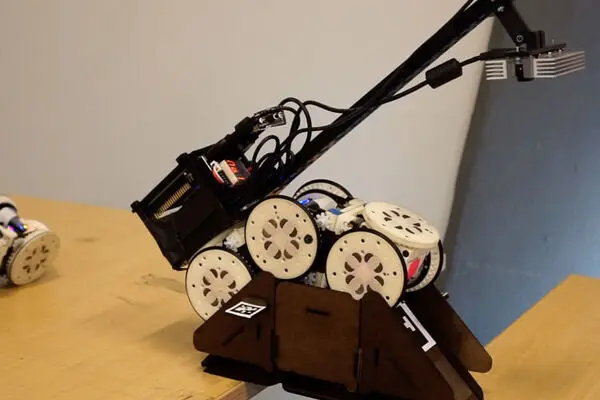

رباتها معمولا محدودیتهای خود را میشناسند اما به این معنی نیست که آنها را میپذیرند. این ربات از ابزارهایی برای توسعهی قابلیتهای خود استفاده میکند و با اشیای مجاور خود مسیرها و پلهایی را برای عبور خود میسازد. دیدن تلاش این ربات لذتبخش و درعینحال نگرانکننده است.
پژوهشگرهای کرنل و دانشگاه پنسیلوانیا اخیرا موفق به ساخت رباتی شدهاند که از اشیای اطراف خود برای انجام یک وظیفهی خاص کمک میگیرد. از آنجا که بخشهای مختلف این ربات از یکدیگر جدا میشوند و میتوانند بهصورت مستقل عمل کنند این ربات مثل مجموعهای از چند ربات است؛ اما در اینجا بحث سر تعدد یا واحد بودن سیستمهای ماژولاررباتیک نیست!
SMORES-EP رباتی است که پژوهشگرها یک مجموعهی تعریفشده از اطلاعات را به آن دادهاند. این ربات با دوربین کوچک خود به بررسی محیط میپردازد و بر همین اساس دادههای مفیدی مثل غلتاندن یک شیء یا عبور از یک شکاف را دریافت میکند.
این ربات از روش تعامل با اشیای خاص و عملکرد آنها هم آگاه است؛ برای مثال میتواند از آهنرباهای تعبیهشدهی خود برای باز کردن یک کشو یا از یک سطح شیبدار برای بالا رفتن از یک شیء تا یک ارتفاع مشخص استفاده کند.
یک سیستم برنامهریزی سطح بالا قطعات ربات را بر اساس اطلاعات دادهشده هدایت میکند البته لازم نیست هر بخش ربات این دانش را داشته باشد. برای مثال برنامهریز ربات با دریافت دستور یافتن اشیای موجود در کشو میداند که برای انجام این کار باید کشو را باز کند؛ ربات آهنربایی باید از یک زاویهی مشخص به کشو بچسبد تا بتواند آن را باز کند و اگر نیاز به یک شیء دیگر مثلا یک سطح شیبدار داشته باشد آن را هم کنترل میکند و در محل مناسب قرار میدهد. ویدئوی زیر آزمایش سیستم رباتی را نشان میدهد، در این آزمایش ربات باید یک وظیفهی سطح بالا را با استفاده از قالب محدود اما پیچیدهای از اطلاعات انجام دهد.
منبع: زومیت
10